 Tierra Colorada Noticias
Un método del MIT le pone límites a la inteligencia artificial sin necesidad de reentrenarla
La técnica, llamada HardFlow, obliga a los modelos generativos a respetar reglas de seguridad en su resultado final. En pruebas con un brazo robótico, laberintos y edición de imágenes, cumplió todas las restricciones y resolvió las tareas de forma más eficiente que los métodos anteriores.
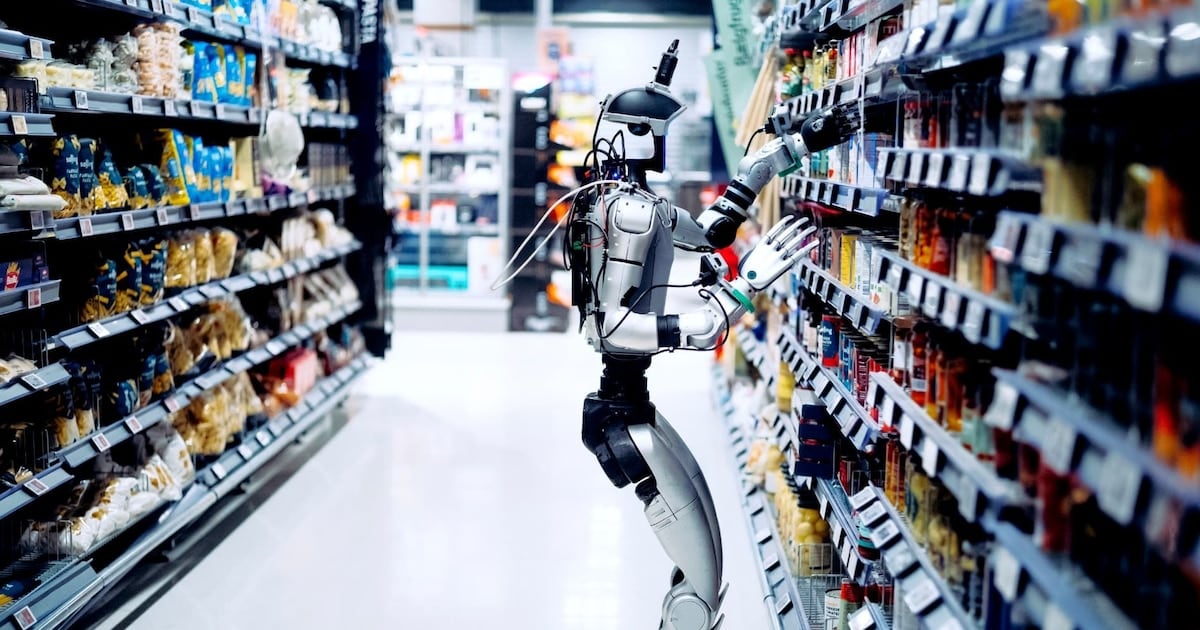
El problema es conocido por cualquiera que haya usado un robot aspirador: el aparato termina atascado contra la pata de una mesa o dando vueltas inexplicables por una habitación. Ahora imaginemos algo parecido, pero con un brazo robótico industrial que tiene que llegar hasta una pieza sin chocar con lo que haya en el camino. Investigadores del Instituto de Tecnología de Massachusetts, el MIT, le encontraron la vuelta a ese dilema con un método llamado HardFlow.
La idea de fondo es sencilla de explicar y difícil de implementar: se le pueden pedir condiciones obligatorias a una inteligencia artificial sin necesidad de volver a entrenarla desde cero. El sistema funciona sobre modelos generativos ya existentes y actúa recién cuando se los pone a trabajar.
Cómo se probó
En uno de los ensayos, un brazo robótico tenía que alcanzar un objeto esquivando lo que hubiera en el camino. HardFlow le permitió sortear los obstáculos y, además, elegir el recorrido más corto. La mayoría de los métodos con los que se lo comparó terminaron en colisiones o en trayectorias bastante más largas.
El mismo enfoque se evaluó en otras dos situaciones: recorrer laberintos y modificar imágenes a partir de instrucciones escritas. En todos los casos, el sistema cumplió con las restricciones impuestas y, según reportó el equipo, obtuvo resultados de mejor calidad que las alternativas usadas como referencia, con tiempos de procesamiento similares o menores.
Por qué es distinto a lo que se hacía hasta ahora
La diferencia clave está en el momento en que se le exigen las reglas al modelo. Una técnica habitual, conocida como muestreo basado en proyección, impone las restricciones en cada paso de la generación. Ese control permanente achica las opciones que el sistema puede explorar y muchas veces lo deja trabado en soluciones mediocres.
HardFlow toma otro camino: deja que las etapas internas del cálculo se resuelvan con mayor libertad y reserva la exigencia para el resultado final. Para que esto sea viable, el equipo dividió el problema en partes más chicas y se apoyó en herramientas de control óptimo, que van corrigiendo la generación de a poco hasta llegar a una respuesta válida.
- No hace falta reentrenar el modelo: las restricciones se aplican cuando el sistema ya está en uso.
- Permite exigir condiciones de seguridad, como evitar una colisión, junto con objetivos de eficiencia, como el camino más corto.
- Cumple las reglas en el resultado final, en lugar de forzarlas en cada paso intermedio.
- Los ensayos incluyeron un brazo robótico, laberintos y edición de imágenes con resultados consistentes.
Para graficarlo con un ejemplo de barrio: es la diferencia entre un delivery que en cada esquina tiene que pedir permiso para girar y uno que recibe la indicación de llegar al domicilio sin pasarse de la velocidad máxima. El primero termina dando rodeos absurdos; el segundo encuentra la mejor ruta posible sin transgredir la norma.
La pregunta es cuándo este tipo de controles, pensados para entornos de investigación, empiezan a verse en los robots y asistentes con los que convivimos a diario.
Comentarios
0Todavía no hay comentarios. Sé el primero.